



Көп осьті декарттық робот дегеніміз не?
Көп осьті декарттық робот – белгілі тікбұрышты жұмыс көлемінің ішінде дәл, бағдарламаланатын қозғалысқа қол жеткізу үшін -көп осьтік декарттық робот — бірнеше сызықтық ось-әдетте X, Y, Z, кейде қосымша сызықтық немесе айналмалы осьтерді-өзара перпендикуляр бағыттар бойынша біріктіретін автоматтандырылған орналастыру жүйесі. Негізгі 3-осьтік конфигурациядан тыс кеңейтілген "көп ось" жиі бірдей үйлестірілген декарттық жүйеге біріктірілген қосымша сызықтық қозғалыс осьтерін немесе қосымша айналмалы осьтерді (мысалы, құралды айналдыруға арналған 4-ші ось) көрсетеді.
Құрылымы
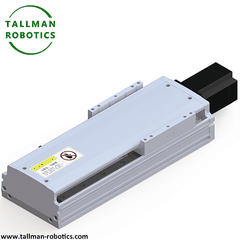
Робот негізгі X-осьтік рельстерді қолдайтын негіз жақтауынан, Y- осі жинағын тасымалдайтын X- осінен өтетін кареткадан, тік қозғалысқа арналған Z- осінен және қосымша сызықты осьтерден немесе бөлікті бағдарлау үшін құрал нүктесінде орнатылған айналмалы осьтен тұрады. Әрбір ось шарлы бұрандамен, белдік{5}}жетегімен немесе сервоқозғалтқыштармен жұптастырылған сызықты қозғалтқыш механизмдерімен, сызықтық рельстермен басқарылатын, әр осьте толық үйлестірілген, синхрондалған қозғалыс үшін орталық көп{6}}қозғалыс реттегішін беретін кодерлермен дербес басқарылады.
Таңдауды қарастыру
Негізгі факторларға осьтердің саны мен конфигурациясы, ось бойынша қозғалыс ауқымы, пайдалы жүктеме сыйымдылығы, орналасу дәлдігі мен қайталану мүмкіндігі, максималды жылдамдық/жылдамдық, әрбір осьтің дәлдік/жылдамдық қажеттіліктеріне сәйкес келетін жетек түрі, қосымша айналу осі моменті мен бағдарлау ауқымы (егер қосылған болса) және үйлестірілген көп{0}осьтік жол интерполяциясы үшін контроллер мүмкіндігі жатады.
Қолданбалар
Көп осьті декарттық роботтар күрделі құрастыруда, бөлшектерді бағдарлауда, CNC өңдеуді қолдауда, айналу мүмкіндіктері бар 3D басып шығаруда, дәлдікпен тексеруде және қарапайым 3 осьті қозғалыстан тыс сызықтық орналасуды және қосымша бағдарлауды басқаруды қажет ететін материалдарды өңдеу тапсырмаларында қолданылады.
Орнату мәселелері
Негізгі жақтау біркелкі көп осьтік жүктемелерді ауытқусыз қолдау үшін тегіс, төртбұрышты және қатты бекітілген болуы керек. Барлық сызықтық осьтер бойынша перпендикулярлық және кез келген айналмалы осьтің калибрленуі іске қосу кезінде тексерілуі керек. Кабельді басқару бір мезгілде көп осьтік қозғалысты қамтамасыз етуі керек және толық-конверт, толық-айналу қозғалысының дәлдігі өндірісті қолданар алдында тексерілуі керек.
Сіз қосымша жобаларды көре аласыз немесе Youtube арқылы біздің бейне галереяға кіре аласыз: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
ТМ-АЭА |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
|||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


Жиі қойылатын сұрақтар
Көп осьті декарттық роботтың стандартты 3 осьті декарттық роботтан қандай айырмашылығы бар?
Көп осьті декарттық робот стандартты X, Y, Z өлшемдерінен тыс қосымша сызықтық немесе айналмалы осьтерді- қамтиды, бұл негізгі 3 осьті орнатумен мүмкін емес бөлікті айналдыру немесе ұзартылған қозғалыс сияқты күрделі қозғалысты қамтамасыз етеді.
Көп осьтік декарттық робот айналмалы қозғалысты қамтуы мүмкін бе?
Иә, көптеген конфигурациялар бастапқы орналасу үшін негізгі сызықтық декарттық құрылымды сақтай отырып, бөлікті немесе құралды бағдарлауға мүмкіндік беру үшін жиі Z-осьінің құрал нүктесінде айналмалы ось қосады.
Қай салаларда көп осьті декарттық роботтар жиі қолданылады?
Олар электрониканы құрастыруда, автомобиль бөлшектерін өңдеуде, қаптамада, 3D басып шығаруда және сызықтық орналасуды және қосымша осьті басқаруды қажет ететін дәлдікпен тарату қолданбаларында кеңінен қолданылады.
Осьтерді қосу бағдарламалау күрделілігіне қалай әсер етеді?
Қосымша осьтер қарапайым 3-осьтік нүктеге- нүктеге дейінгі қозғалыспен салыстырғанда бағдарламалау күрделілігін арттыра отырып, үйлестірілген көп осьтік интерполяцияға қабілетті неғұрлым күрделі қозғалыс контроллерлерін қажет етеді.
Көп осьті декарттық роботтың -жүктеме сыйымдылығы қандай?
Жүк көтергіштігі раманың өлшеміне және жетек түріне байланысты айтарлықтай өзгереді, ықшам үстелдік қондырғылар үшін бірнеше килограммнан өнеркәсіптік-масштабты көп-осьтік порталдық жүйелер үшін жүздеген килограммға дейін.
Ыстық тегтер: xy декарттық портал жүйесі, Қытай xy декарттық порталдық жүйе өндірушілері, жеткізушілері, зауыты


