



Декарттық робот модулі дегеніміз не?
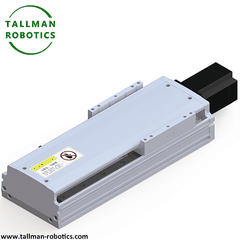
Декарттық робот модулі модульдік XYZ сызықтық роботты қозғалыс блогы болып табылады.
Декарттық робот модулі - өнеркәсіптік автоматтандыруға арналған модульдік роботты қозғалыс блогы. Ол кеңістіктік сызықтық қозғалысты қамтамасыз ету үшін ортогональды XYZ сызықтық ось орналасуын қабылдайды. Біріктірілген робот қолдарынан айырмашылығы, ол құрал мен дайындаманы орналастыру үшін таза сызықтық аударманы пайдаланады. Сонымен қатар, ол қарапайым бағдарламаны орналастыру үшін интуитивті координаталық қозғалыс логикасын ұсынады. Ол портал және өңдеу робот жүйелері үшін стандартты құрылыс блогы ретінде қызмет етеді.
Негізгі құрылымдық құрамы
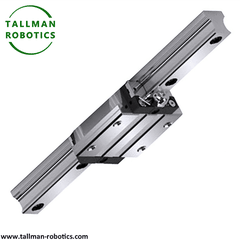
Біріншіден, бұл модуль тәуелсіз X, Y, Z сызықтық бір- ось бірліктерін біріктіреді. Ол ортогональды ось позицияларын бекіту үшін қатты алюминий жақтау кронштейндерін қабылдайды. Сонымен қатар, ол әрбір осьтің жүру жолын тұрақтандыру үшін арнайы сызықтық бағыттаушылармен жабдықталған.
Бұған қоса, ол тұрақты сызықтық шығыс үшін сәйкес келетін беріліс компоненттерін тасымалдайды. Оған қоса, ол стандартты соңғы эффекторды орнату интерфейстерін сақтайды. Соңында, ол роботтық жүйені біріктіруді жеңілдету үшін біріктірілген сым терминалдарын пайдаланады.
Басқа роботтардан айырмашылығы: декарттық робот пен SCARA/Delta роботы
|
Спорт түрлері |
Қозғалыс режимі |
Артықшылықтары |
Кемшіліктері |
Типтік қолданбалар |
|
Декарттық |
түзу сызық X/Y/Z жоғары дәлдік |
Жоғары қаттылық, оңай бағдарламалау |
Кеңістіктің үлкен көлемі, баяу жылдамдық |
CNC, 3D басып шығару, тексеру |
|
СКАРА |
айналу+сызықтық (XY+Z) |
Жылдам жылдамдық, жазық операцияларға жарамды |
Шектеулі Z- осінің қозғалысы |
Құрастыру және сұрыптау |
|
Дельта (параллель) |
үш қолдың параллель қозғалысы |
Ультра жоғары жылдамдық, жеңіл жүктеме |
Шағын жұмыс кеңістігі, төмен дәлдік |
Буып-түю, сұрыптау |
Міне, біз таныстырамызДекарттық робот модуліTallMan робототехникасыкелесідей:
Сіз көбірек жобаларды көре аласыз немесе Youtube арқылы біздің бейне галереяға кіре аласыз:https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
ТМ-АЭА |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|


Техникалық мүмкіндіктер және функционалдық артықшылықтар
|
Элемент |
Техникалық ерекшелігі |
Негізгі функция |
Қолданбаның артықшылығы |
|---|---|---|---|
|
Қозғалыс логикасы |
Декарттық координат-негізделген сызықтық қозғалыс |
Мақсаттарды интуитивті XYZ координаттары арқылы табыңыз |
Төмен роботты бағдарламалау және жөндеу қиындықтары |
|
Құрылымдық меншік |
Модульдік ортогональды осьтер комбинациясы |
Икемді ось штрихын және орналасуды сәйкестендіруді қолдау |
Әртүрлі өндірістік роботты жұмыс кеңістігін бейімдеңіз |
|
Операция өнімділігі |
Тұрақты қайталанатын сызықтық аударма |
Біркелкі кеңістіктік орналасуды сақтаңыз |
Ұзақ{0}}циклдік топтама роботтық операция тапсырмаларын сәйкестендіру |
|
Жүйені бейімдеу |
Әмбебап роботтық қондыру құрылымы |
Жалпы соңғы эффекторлармен тұрақты түрде қосылыңыз |
Тапсырысты жеңілдетушағын роботты автоматтандыруды жаңарту |
Жиі қойылатын сұрақтар
1-сұрақ: Декарттық робот модулінің дәстүрлі көп осьтік сызықтық жүйелерден айырмашылығы неде?
Дизайндың негізгі мақсаты ретінде ол роботты соңғы эффекторды-жүреді. Ол роботтық тапсырмалар үшін тікелей ұстағыштар мен зондтарға сәйкес келеді. Ол бір осьтік орын ауыстыру шығысына бағытталған жалпы сызықтық жүйелерден айырмашылығы, қозғалысты басқаруды біріктіру үшін бірыңғай координаталық логиканы пайдаланады.
2-сұрақ: Декарттық робот модулін арнайы автоматтандыру жабдығына біріктіру оңай ма?
Иә. Стандартталған модульдік құрылым бос жүріс пен ось комбинациясын реттеуді қолдайды. Ол әмбебап механикалық және электрлік интерфейстерді сақтайды. Ол негізгі роботтық контроллерлермен және орындау аксессуарларымен үздіксіз қосылады.
3-сұрақ: Декарттық робот модуліне қандай негізгі сценарийлер қолайлы?
Ол электронды құрамдастарды өңдеуге, өнімді тексеруге, қаптаманы автоматты түрде орналастыруға, шағын дайындамаларды сұрыптауға және бекітілген-ғарыштық роботты таңдауға-және{2}}орынды автоматтандыру сценарийлеріне сәйкес келеді.
4-сұрақ: Ортогональды осьтің орналасуы модульдің қозғалыс тұрақтылығына әсер ете ме?
: Жоқ. Қатты бекітілген жақтау әрбір осьтің тік және параллель дәлдігін қамтамасыз етеді. Тәуелсіз бағыттаушы құрылым қозғалыс кедергісін жояды. Ол ұзақ мерзімді циклдік -жұмыс кезінде тегіс және дәл кеңістік қозғалысын сақтайды.
5-сұрақ: Декарттық робот модулін қолданудың негізгі шектеулері қандай?
Ол тек тұрақты тікбұрышты жұмыс кеңістігін бейімдейді. Ол буынды роботтар сияқты икемді қисық және айналмалы буын қозғалысын аяқтай алмайды. Ол ультра күрделі ретсіз траекториялық роботтық тапсырмаларға сәйкес келмейді.
Ыстық тегтер: Картезиандық робот модулі, Қытайдың декарттық робот модулі өндірушілері, жеткізушілері, зауыты


