
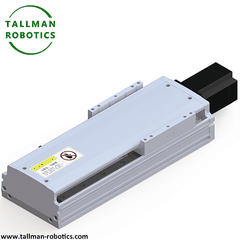

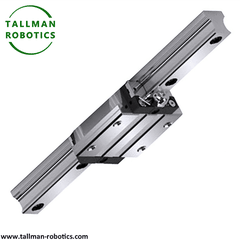


Көп осьті сызықтық модуль – X/Y/Z немесе бірнеше еркіндік дәрежелеріндегі сызықтық қозғалысты қамтамасыз ететін, негізінен екі, үш немесе одан да көп өлшемдегі нысандардың нақты сызықтық қозғалысын басқаруға қол жеткізу үшін қолданылатын, бірнеше сызықтық қозғалыс осін біріктіретін модульдік механикалық компонент. Көп осьті сызықтық модуль бірнеше бағытта бірлесе қозғала алатын біріктірілген бірлік немесе күрделі қозғалыс платформасын құру үшін белгілі бір құрылымдағы бірнеше бір осьтік сызықтық модульдерді біріктіреді (әдетте XY осі, XYZ осі комбинациясы).
Көп осьті сызықтық модульдің ерекшелігі неде?
Көп осьті сызықтық модульдің ерекшелігі - орналасу, өңдеу, құрастыру және басқа да күрделі жұмыс жағдайларының қажеттіліктерін қанағаттандыратын көптеген еркіндік дәрежесі бар сызықтық қозғалысқа қол жеткізу мүмкіндігі. Ол автоматтандырылған өндірістік желілер, дәлдікпен тексеру жабдықтары, 3D басып шығару, лазерлік өңдеу және CNC станоктары сияқты салаларда кеңінен қолданылады.
Мұнда біз жобаларыңыз үшін таңдау үшін келесідей коды бар қолданбаларда Muti Axis сызықтық модульдерін таңдау әдісін ұсынамыз:
Сіз көбірек жобаларды көре аласыз немесе Youtube арқылы біздің бейне галереяға кіре аласыз:https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
ТМ-АЭА |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|


ЖИІ ҚОЙЫЛАТЫН СҰРАҚТАР:
1. Көп осьті сызықтық модульдердің негізгі компоненттері қандай?
|
Құрамдас |
Функция сипаттамасы |
|
Бір осьті сызықтық модуль |
Негізгі қозғалыс блогы (X/Y/Z осі модулі сияқты), оның ішінде бағыттаушы рельс, сырғытпа және жетек жүйесі (бұранда/синхронды белдік/сызықтық қозғалтқыш). |
|
Байланыс құрылымы |
Механикалық қосқыштар (мысалы, L{0}}тәрізді жақшалар, көлденең сырғымалы кестелер) көп осьтік қатты комбинацияны қамтамасыз етеді. |
|
Көп осьті басқару жүйесі |
Сызықтық және айналмалы жол сияқты интерполяциялық қозғалыс) PLC, қозғалысты басқару картасы немесе өнеркәсіптік компьютер арқылы қол жеткізіледі. |
|
Мотор және жүргізуші |
Сервоқозғалтқыш (ортақ), қадамдық қозғалтқыш немесе сызықты қозғалтқыш, әрбір ось дербес басқарылады. |
|
Датчик және кері байланыс жүйесі |
Орналастыру дәлдігін жақсарту үшін кодтаушы және тор сызғышы (тұйық{0}}циклді басқару). |
2. Көп осьті сызықтық модульдердің негізгі мүмкіндіктері қандай?
|
Ерекше өзгешеліктері |
Артықшылықтары |
|
Көп дәрежелі еркіндік қозғалысы |
2-осьтік (XY), 3-осьтік (XYZ), 4-осьтік (XYZ+айналу) сияқты комбинацияларды қолдайды. |
|
Жоғары бірлескен дәлдік |
Көп осьтік интерполяцияны басқару, траектория дәлдігі ± 0,02 мм жетуі мүмкін (мысалы, лазерлік кесу). |
|
Модульдік дизайн |
Осьтер санын икемді түрде кеңейтіңіз немесе жетек режимін ауыстырыңыз (бұранда/синхронды белдік алмасу). |
|
Жоғары жылдамдықты қозғалыс |
Синхронды белдік модулі 5 м/с жетуі мүмкін, ал сызықты қозғалтқыш модулі одан да жоғары. |
|
Күшті жүк көтергіштігі |
Реттелетін ауыр жүк құрылымы (мысалы, теңгерім цилиндрі бар Z- осі). |
3. Негізгі түрлері қандай?
(1) Осьтер саны бойынша жіктеледі
|
Түр |
Құрылым мысалы |
Типтік қолданба |
|
Қос ось (XY) |
Жазық қозғалыс |
Лазерлік таңбалау және тарату машинасы. |
|
Үш ось (XYZ) |
Декарттық координаттар роботы |
CNC өңдеу, дәлдікпен тексеру. |
|
Төрт ось (XYZ+R) |
Айналмалы білікті қосыңыз |
Материалды айналдыру және құрастыру операциялары. |
(2) Жүргізу әдісі бойынша жіктеледі
Шарлы бұрандалы көп осьті сызықты модуль: жоғары дәлдік (± 0,01 мм), төмен жылдамдыққа және жоғары жүктемеге (станоктар сияқты) жарамды.
Синхронды белдік көп осьті модуль: жоғары жылдамдықты ұзын инсульт, жеңіл жүктемелерге (мысалы, сұрыптау машиналары) жарамды.
Сызықтық қозғалтқыштың көп осьтік модулі: ультра-жоғары жылдамдық пен дәлдік (мысалы, жартылай өткізгіш пластинаны өңдеу).
4. Модельді таңдау үшін қандай негізгі параметрлерді білу қажет?
|
Параметр |
Сипаттама |
|
Осьтер саны және орналасуы |
мысалы, XYZ үш- осі, XY+ айналу осі, т.б. |
|
Бір осьтік қозғалыс |
Әрбір ось үшін қозғалыс ауқымы (мысалы, X- осі үшін . 500мм және Y- осі үшін 300 мм). |
|
Байланыстың дәлдігі |
Көп осьтік бірлескен орналасу дәлдігі (мысалы, ± 0,02 мм). |
|
Жүк көтергіштігі |
Жалпы соңғы жүктеме (Z-осінің ауырлық күшінің әсерін ескере отырып). |
|
Жүргізу режимі |
Бұрандалы (дәлдік), синхронды белдік (жылдамдық), сызықты қозғалтқыш (ультра жоғары жылдамдық). |
|
Басқару протоколы |
Импульсті басқару, EtherCAT, Profinet және т.б. |
5. Бір осьті модульдерден айырмашылығы неде
|
Салыстыру элементі |
Көп осьті сызықтық модуль |
Бір осьті сызықтық модуль |
|
Функция |
Күрделі траектория (доға, диагональ) |
Бір бағытты сызықтық қозғалыс |
|
Бақылау күрделілігі |
Көп осьтік интерполяция алгоритмін талап етеді |
Қарапайым бір осьті басқару |
|
Құны |
Жоғары (көбірек қозғалтқыштар мен контроллерлер) |
Төмен |
|
Қолдану сценарийлері |
Көпөлшемді дәлдік операциялары |
Қарапайым сызықтық өңдеу |
Осьтерді жинақтау тәртібі және жүктеме жолының инженериясы
Көп осьтік сызықтық модуль бір осьті екіншісінің үстіне орнату арқылы қозғалыс жолын жасайды. Инженерлер бұл орналасуды жинақтау реті деп атайды және ол бүкіл жүйенің динамикасын қалыптастырады. Төменгі ось оның үстіндегі әрбір осьтің толық салмағын, сонымен қатар пайдалы жүкті көтереді. Сондықтан астыңғы оське ең үлкен қозғалтқыш және жинақтағы ең қатты бағыттаушы рельс қажет. Жоғарғы ось, керісінше, тек өзінің кареткасы мен соңғы құралын алып жүреді. Демек, инженерлер ең ауыр, ең баяу қозғалысты негізге қояды. Олар ең жеңіл, ең жылдам қозғалысты жоғарғы жағына орналастырады. Бұл тәртіп жылдамдық ең маңызды жерде инерцияны төмен деңгейде ұстайды.
Қосарлы-қос жетекті тірек осьтері үшін-басты синхрондау
Ұзын порталдық арқалыққа бір X осін бұралмай жылжыту үшін жиі екі параллель қозғалтқыш қажет. Инженерлер мұны қос жетек немесе портал осі конфигурациясы деп атайды. Бір қозғалтқыш шебер ретінде жұмыс істейді. Екінші қозғалтқыш құл ретінде жүреді, кодер бойынша өзінің кері байланысы арқылы шеберді қадағалайды. Дегенмен, екі жетек пойызы арасындағы шағын айырмашылықтар сәуленің қисаю қатесін тудырады. Айқас{6}}байланысты басқару кодерлердің екеуін де үздіксіз салыстырады. Ол нақты уақытта артта қалған қозғалтқышты түзетеді. Нәтижесінде, жақсы реттелетін-қос жетекті портал арқалық төртбұрышты рельске ұстайды. Ол тіпті жылдам үдеу кезінде де қатаң төзімділік диапазонында қалады.
Ортогоналдылық және түзулік қателерінің жинағы -Бесілер бойынша жоғары
Көп осьті модульдегі әрбір жеке ось өзінің түзулігі мен квадраттық төзімділігіне ие. Инженерлер үш осьті XYZ конфигурациясына біріктіргенде, бұл кішігірім қателер бас тартудың орнына күрделене түседі. Мысалы, X және Y осьтері арасындағы аздаған ортогоналдылық қатесі қиғаш жол ретінде көрсетіледі. Бұл әрбір ось өздігінен мінсіз түзу сызықта қозғалғанда да болады. Төмендегі кесте әдеттегі XYZ конфигурациясында жалпы қате көздерінің жинақталуын қорытындылайды.
|
Қате көзі |
Шығу тегі |
Жолға әсері |
Өтемақы әдісі |
|
Түзулік қатесі |
Бір осьтік рельс- ауытқуы |
Жергілікті соқпақ |
Рельсті алдын ала жүктеу, картаға түсіру кестесі |
|
Ортогоналдылық қатесі |
Осьтен -оське -монтаждау бұрышы |
Қиғаш қиғаш жол |
Шаршы бекіту, бағдарламалық құралды түзету |
|
Gantry Skew қатесі |
Қос-дискінің сәулесін синхрондау |
Сәулені айналдыру, байлау |
Айқас{0}}байланысты басқару |
|
Кері әсерді ауыстыру |
Беріліс қорабы немесе муфта ойнауы |
Реверстегі позицияға секіру |
Кері соққының орнын толтыру кестесі |
|
Жылулық ауытқу |
Қозғалтқыш пен бұранданы қыздыру |
Баяу позицияның жылжуы |
Жылу{0}}цикл, термиялық офсеттік карта |
|
TallMan робототехника сериясы |
Көп осьті сызықтық модуль сызығы |
Калибрленген XYZ кезең жинағы |
Зауыттық өтемақылар кестесі |
1-кесте: Көп осьтік сызықтық модульдердегі жалпы қате көздері және өтемақы әдістері.
Жинақталған осьтер арасындағы инерция сәйкестігі
Төменгі осьтегі қозғалтқыш тек өз арбасын ғана емес, сонымен қатар оның үстінде орнатылған әрбір осьті де жылдамдатуы керек. Демек, инженерлер төменгі ось қозғалтқышының өлшемін тек жергілікті вагон салмағына емес, біріктірілген қозғалмалы массаға қарсы есептейді. Бұл ретте қозғалтқыш инерциясы мен жүктеме инерциясы арасындағы сәйкессіздік бағытты жылдам өзгерту кезінде резонанс тудыруы мүмкін. Осылайша, жетек инженерлері әдетте анықталған жүктеменің-қозғалтқыш инерциясына- қатынасын мақсат етеді. Бұл тәжірибе серво ілмегін толық инсульт бойы тұрақты етеді.
Жылжымалы құрылымдар үшін кабельдік және энергетикалық тізбекті басқару
Басқа қозғалатын оське орнатылған әрбір ось өз мотор кабелін және кодтау кабелін стек арқылы апарады. Көбінесе олармен бірге пневматикалық желі жүреді. Энергия тізбегі, сондай-ақ кабельдік тасымалдаушы деп аталады, бұл байламды қайталанатын иілу циклдері арқылы майыстырмай немесе үйкеліссіз басқарады. Сонымен қатар, тізбектің иілу радиусы кабельдің ең аз иілу дәрежесіне сәйкес келуі керек. Әйтпесе, ішіндегі кондукторлар шаршап, ерте бұзылады. Өз кезегінде, тізбекті ең жылдам қозғалатын ось бойымен - бағыттау әдетте жалпы жүру қашықтығын қысқартады. Бұл таңдау кабельдің қызмет ету мерзімін ұзартады.
Координаталық жақтауды калибрлеу және кері соққыны өтеу
Көп осьтік модуль барлық осьтер бойынша үйлестірілген қозғалысты бірге орындамас бұрын ортақ координаталық жақтауды қажет етеді. Калибрлеу процедуралары әрбір осьтің нақты жүрісін анықтамалық стандартқа қарсы өлшейді. Олар ауытқуды өтемақы кестесі ретінде сақтайды. Сол сияқты, әрбір осьтің беріліс қорабындағы немесе муфтадағы кері соққы шағын позицияның ауытқуын енгізеді. Бұл ығысу сол ось бағытты өзгерткен сайын пайда болады. Сондықтан контроллерлер әр бағытты өзгерту кезінде кері қайтару өтемақы мәнін қолданады. Бұл қадам құралдың соңғы орнын дәл сақтайды.
Орнату конфигурациялары: консольдық, порталдық және жинақталған құрылымдар
Конфигурация конфигурациясы бір осьті оның негізінен қолдаусыз ұзартады, сондықтан ол жеңілірек жүктемелерге және қысқарақ қол жетімділікке сәйкес келеді. Шынайы портал конфигурациясы, бұл ретте, көлденең арқалықты екі жағынан да қолдайды. Бұл қолдау ұзағырақ аралықтар мен ауыр жүктер үшін қаттылықты айтарлықтай арттырады. Толығымен жинақталған XYZ мұнарасы, керісінше, әрбір осьті ықшам және -өздігінен сақтайды. Бұл пішін тексеру немесе тарату станциялары сияқты тығыз жұмыс кеңістігінің конверттеріне сәйкес келеді. Тұтастай алғанда, орнату конфигурациясы әдепкі орналасуға емес, пайдалы жүктеме жолына және қолжетімді еден кеңістігіне сәйкес болуы керек.
Қолданбаңыз үшін ось ретін таңдау
Қорытындылай келе, инженерлер нақты қозғалыс профиліне негізделген ось реті мен конфигурациясын таңдауы керек. Үш сұрақ ең маңызды: қай ось жылдам қозғалады, қай ось ең көп массаны тасымалдайды және жол өзінің түзулігін қаншалықты тығыз ұстауы керек. Жақсы жоспарланған көп осьтік сызықтық модуль-қателерді жинауды азайтады. Ол сондай-ақ кабельді бағыттауды қарапайым етеді және қозғалтқыш өлшемін стектің әрбір осі бойынша нақты жүктеме жағдайларына сәйкестендіреді.
Қосымша техникалық параметрлерді, өнеркәсіптерді, техникалық зертхананы, жобаларды, жаңалықтарды қараңыз.www.tallman-robotics.comнемесе TallMan Robotics-ке қосылыңыз:YouTube · TikTok · Facebook · LinkedIn
Ыстық тегтер: көп осьті сызықтық модуль, Қытай көп осьті сызықтық модуль өндірушілері, жеткізушілері, зауыты


