



3 осьті декарттық робот дегеніміз не?
3-осьтік декарттық робот - бұл тікбұрышты жұмыс конвертіндегі кез келген нүктеге жету үшін соңғы эффекторды үш сызықты, өзара перпендикуляр осьтер (X, Y, Z) бойымен жылжытатын автоматтандырылған позициялау жүйесі, оның декарттық координаттар жүйесіне тікелей сәйкестігі үшін аталған. Оның түзу сызықты қозғалысы, жоғары қаттылығы және қарапайым бағдарламалауы оны дәл өнеркәсіптік тапсырмалар үшін ең кең таралған робот архитектураларының біріне айналдырады.
Құрылымы
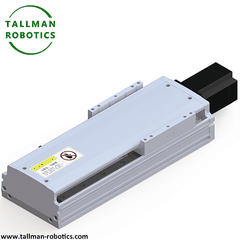
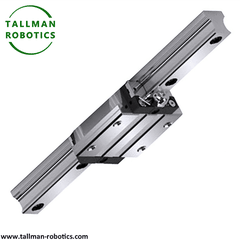
Робот X-осінің сызықтық бағыттаушысын қолдайтын негізгі жақтаудан, Y-осінің жинағын тасымалдайтын X-осьінен өтетін кареткадан және тік қозғалыс үшін Y-арбаға орнатылған Z- осінен тұрады. Әрбір ось орталық қозғалыс контроллерімен координацияланған тұйық контур күйіне кері байланысты қамтамасыз ететін кодерлермен бірге желілік рельстер немесе төлкелер бойымен басқарылатын серво немесе сатылы қозғалтқыштармен жұптастырылған шарикті бұрандалы, белдік-жетегі немесе сызықты қозғалтқыш механизмдерімен дербес басқарылады.
Таңдауды қарастыру
Негізгі факторларға ось бойынша қозғалыс ауқымы, пайдалы жүктеме сыйымдылығы, орналасу дәлдігі мен қайталануы, максималды жылдамдық/жеделдеу, жетек түрі (дәлдік/жүктеме үшін шар бұрандасы, жылдамдыққа арналған белдік-жетегі, жоғары динамика үшін сызықтық қозғалтқыш), соңғы-эффектор интерфейсі және контроллердің бағдарламалануы жатады. Z-осьтік консольдық жүктемені және құрылымдық қаттылықты мұқият бағалау керек, өйткені мұндағы ауытқу жалпы орналасу дәлдігіне тікелей әсер етеді.
Қолданбалар
3-осьтік декарттық роботтар тіктөртбұрыш ішінде дәл, қайталанатын нүктеден-қайталанатын нүктеден-немесе үзіліссіз жол қозғалысы қажет болған жағдайда жинау{2}}және орналастыру, жинау және жабу, ПХД өңдеу, 3D басып шығару, CNC операциялары, паллеттеу және автоматтандырылған сынақта қолданылады.
Орнату мәселелері
Негізгі жақтау барлық үш осьтер арасындағы перпендикулярлықты сақтау үшін деңгейге және шаршыға орнатылуы керек. Жетектің алдын ала жүктелуі (белдік керілуі немесе бұранданың алдын ала жүктелуі) спецификацияға сәйкес орнатылуы керек. Кабельді басқару кедергісіз толық көп осьтік қозғалысты қамтамасыз етуі керек және үйлестірілген қозғалыс дәлдігі өндірісті қолданар алдында бүкіл жұмыс конверті бойынша тексеріліп, калибрленген болуы керек.
Мұнда біз жобаларыңыз үшін таңдау үшін төмендегідей кодтары бар қолданбаларда көп осьті сызықтық жүйенің комбинация опцияларын енгіземіз:
Сіз қосымша жобаларды көре аласыз немесе Youtube арқылы біздің бейне галереяға кіре аласыз: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
ТМ-АЭА |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Әрбір осьтің моделі |
Әрбір осьтің моделі |
Әрбір осьтің моделі |
|||||||
|
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
X осі |
Y осі |
Z осі |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


Жиі қойылатын сұрақтар
Декарттық робот пен порталдық роботтың айырмашылығы неде?
Олар бірдей XYZ сызықтық қозғалыс принципін бөліседі; "Гантри" әдетте үлкенірек жұмыс аймақтары үшін -көпір стиліндегі жақтауға ерекше мән береді, ал "декарттық робот" кез келген ортогоналды сызықтық ось-конфигурациясын, соның ішінде үстелдің кішірек бөліктерін қамтитын кеңірек термин.
3 осьті декарттық робот буынды қол роботымен салыстырғанда қаншалықты дәл?
Декарттық роботтар әдетте ұқсас өлшемдегі артикуляциялық тұтқаларға қарағанда жоғары орналасу дәлдігі мен қайталану мүмкіндігін ұсынады, өйткені сызықтық осьтер айналмалы буын тізбектеріне тән күрделі бұрыштық қателерді болдырмайды.
3 осьті декарттық робот әдетте қандай пайдалы жүкті көтере алады?
Жүктеме сыйымдылығы жақтау өлшеміне және диск түріне байланысты әр түрлі болады, ықшам дисперсті қондырғылар үшін бірнеше жүз грамнан ауыр{0}}жұмыс істейтін порталдық-машиналарға арналған жүздеген килограммға дейін-қолдану-арнайы сипаттамалар әрқашан өндірушімен расталуы керек.
3 осьті декарттық роботты айналмалы немесе қосымша осьпен жаңартуға бола ма?
Иә, көптеген конструкциялар бөлікті бағдарлауды қажет ететін қолданбалар үшін 4-ші айналмалы осьті (көбінесе Z{1}}осьінің құрал нүктесінде) қосуды қолдайды, дегенмен бұл басқару күрделілігін арттырады және үйлесімді көп осьтік контроллерді қажет етеді.
3 осьті декарттық роботқа қандай техникалық қызмет көрсету қажет?
Күнделікті техникалық қызмет көрсету әдетте сызықты бағыттауыштарды және шарикті бұрандаларды майлауды, белдіктің тартылуын мерзімді тексеруді, кодтарды және шекті ауыстырып-қосқышты тексеруді және позицияны анықтау дәлдігіне әсер етпес бұрын тозуды ұстау үшін кері соққы/қайталануды тексеруді қамтиды.
Ыстық тегтер: 3 осьті декарттық робот, Қытай 3 осьті декарттық робот өндірушілері, жеткізушілері, зауыты


